

Ласерски{0}}увођени АГВ (аутоматизована вођена возила), као кључна опрема у интелигентној производњи и паметној логистици, у великој мери се ослањају на научни и стандардизовани дизајн како би постигли високу прецизност и велику флексибилност. На основу АГВ стандарда за пројектовање ласерске навигације и инжењерских пракси, овај чланак пружа-дубину анализу кључних разматрања дизајна и детаља имплементације из основних техничких димензија као што су прецизност позиционирања, механичка структура и електрична конфигурација, нудећи професионалну референцу за индустријске инжењере.
И. Тачност ласерског позиционирања: мерила перформанси у идеалним условима и захтеви за високо{1}}прецизне сценарије
Тачност позиционирања АГВ ласерске навигације је кључни индикатор учинка. Уско је повезан са ласерским видним пољем (ФОВ) и такође је под утицајем услова тестирања, структуре возила и радног окружења.
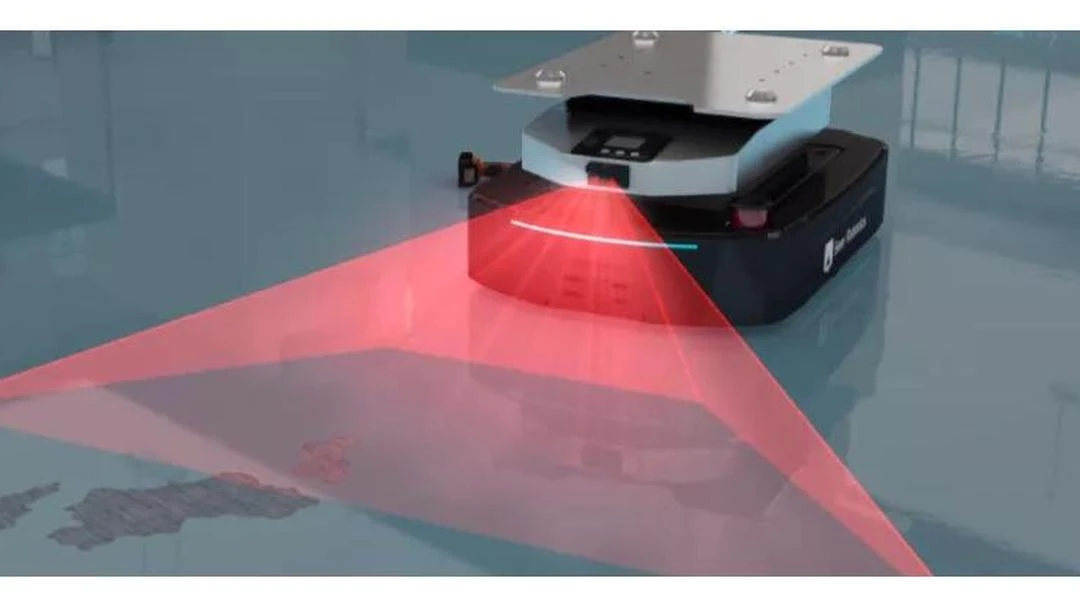
1.1 Основни параметри тачности (идеални услови)
Користећи АГВ за подизање палета као тестно возило, изведено је десет поновљених вожњи дуж исте руте у идеалним условима (без оклузије, раван под, без електромагнетних сметњи). Добијене су следеће референтне вредности за различите ласерске ФОВ конфигурације:
| Ласерски ФОВ (степен) | Тачност положаја (мм) | Угаона тачност (степен) |
|---|---|---|
| 200 | ±12 | ±0.2 |
| 180–190 | ±14 | ±0.3 |
| 160–170 | ±18 | ±0.3 |
| 150 | ±24 | ±0.3 |
Напомена:
Ове вредности су грубе референце за тачност добијене у лабораторијским условима и не смеју се директно користити као-критеријуми прихватања на локацији. У стварним применама, тачност се мора свеобухватно проценити и кориговати на основу распореда околине, дистрибуције препрека, стања пода и брзине рада.
1.2 Захтеви за високо{1}}прецизне сценарије
У сценаријима високе{0}}прецизности као што су прецизне монтажне линије и-системи складиштења велике густине, следећи услови су обавезни:
Ласерски ФОВ једнак или већи од 270 степени, како би се проширила покривеност скенирањем и смањило позиционирање слепих зона;
Обавезно извођење анализе изводљивости пројекта ласерске навигације, са фокусом на дистрибуцију препрека, услове пода и електромагнетне сметње како би се осигурало правилно усклађивање система.
Са техничке тачке гледишта, тачност ласерског позиционирања се заједнички одређује густином облака тачака, редундантношћу{0}}подударања карактеристика и прецизношћу процене позе. Већи ФОВ повећава број ефективних тачака скенирања и побољшава стабилност{2}}подударања карактеристика, чиме се смањује грешка у позиционирању. Однос се може приближно изразити као:
Еп=к / θ;
где Еп представља грешку позиционирања, θ је ласерско видно поље (ФОВ), а к је коефицијент корекције окружења. У идеалним условима, к се обично креће од 1,2 до 1,5, док у сложеним окружењима може премашити 2,0.
ИИ. Положај ласерске инсталације и поље-оптимизације{2}}гледа
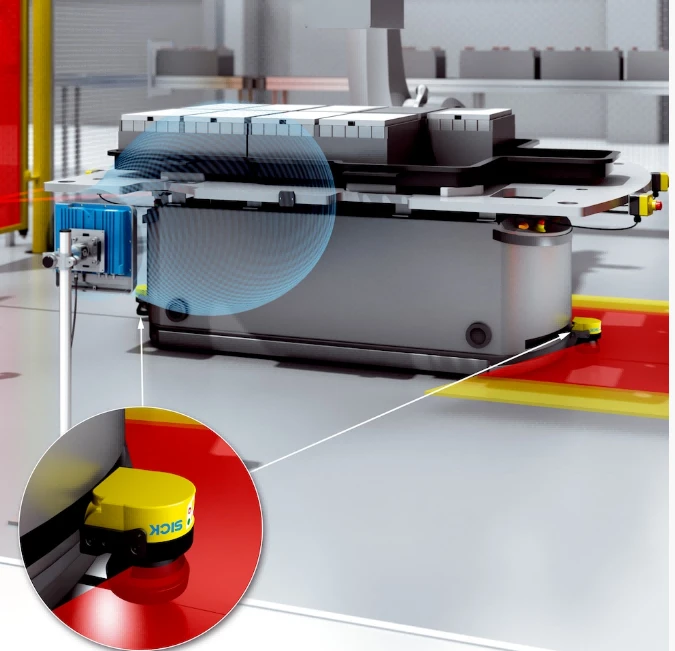
Положај ласерске инсталације директно утиче на покривеност скенирањем и дугорочну-стабилност позиционирања и мора бити дизајниран у блиској координацији са структуром каросерије АГВ-а.
2.1 Шеме основне инсталације
| Позиција инсталације | Разматрање дизајна | Препоручени ФОВ | Услови за оријентацију |
|---|---|---|---|
| Дуж средишње линије возила | Структурни изрези морају бити резервисани како би се у потпуности ослободио угао скенирања и избегла оклузија тела | 270 степени | Дугме окренуто ка споља, у равни са или супротно од смера возила |
| Угао возила | Потребна су наменска удубљења да би се обезбедила неометана путања скенирања и стабилна монтажа | 270 степени | Дугме окренуто ка споља, у равни са или супротно од смера возила |
2.2 Кључни захтеви за инсталацију
Висина уградње:Код АГВ ниског{0}}профила, ласерска глава треба да буде постављена више од 20 цм изнад земље да би се избегле препреке због крхотина и смањиле рефлективне сметње.
Могућност хоризонталног подешавања:Монтажна конструкција мора да подржава хоризонталну калибрацију, по могућству преко опружних-плутајућих или подесивих механизама завртња, како би се осигурало да је раван скенирања паралелна са подом.
Размак у авиону за скенирање:Раван за ласерско скенирање мора одржавати минимално растојање од 15 цм од оптичких комуникационих сензора како би се спречиле сметње сигнала.
Основни принцип:
Ласерска инсталација треба да даје приоритет максимизирању ефективне покривености скенирањем док минимизира спољне сметње, без угрожавања погодности пуштања у рад и стабилности рада.
ИИИ. Структурни дизајн носача за монтажу ласера
Ласерски носач за монтажу мора да задовољи три основна захтева: структурну крутост, лакоћу подешавања и отпорност на сметње.
3.1 Избор референци за инсталацију
Носач мора бити причвршћен директно на шасију, а не на уклоњиве панеле каросерије, спречавајући поновну калибрацију након одржавања.
Препоручује се -завртње велике чврстоће у комбинацији са-подлошкама против отпуштања да би се спречило померање положаја изазвано дуготрајним-вибрацијама.
3.2 Механизам хоризонталног подешавања
Препоручује се структура подешавања потпоре у три{0}}тачке, која омогућава уједначену калибрацију преко дистрибуираних вијака за подешавање, са прецизношћу која се може постићи до ±0,1 степени.
Треба развити стандардизоване хоризонталне калибрационе уређаје, који ће омогућити да се време подешавања смањи са 1-2 сата на приближно 15-20 минута.
Механизам за подешавање мора да садржи само{0}}дизајн са блокадом, као што су контра навртке, да би се спречило одступање изазвано вибрацијама-.
3.3 Разматрања против сметњи
Носач за монтажу ласера треба да одржава довољно одвојеност од оптичких комуникационих сензора и сигурносних ласерских скенера, са хоризонталним растојањем од најмање 15 цм и вертикалним растојањем од најмање 10 цм, како би се избегле сметње сигнала.
ИВ. Утицај равности пода и мера компензације
Равност пода је критични фактор животне средине који утиче на прецизност ласерског позиционирања и мора се решити квантитативном анализом и оптимизацијом структуре.
4.1 Квантитативни утицај неравнина пода
Када неравнина пода уведе угао нагиба, резултирајућа грешка позиционирања може се проценити као:
Нпр.=Х × тан( );
где је Х висина уградње ласерске главе (у милиметрима) и угао нагиба (у степенима).
На пример, када је Х=300 мм и=0.5 степени, нпр. је приближно 2,6 мм.
Када се повећа на 1 степен, нпр. расте на приближно 5,2 мм, што се већ приближава прагу грешке за апликације средње{2}} до ниске{3}}прецизности.
4.2 Конструкција симулираног тестног сценарија
Направите подесиву-платформу за тестирање нагиба у опсегу од 0 до 3 степена, покривајући типичне индустријске нагибе пода;
Забележите грешку позиционирања под различитим нагибима и радним брзинама, као што су 0,5 м/с, 1,0 м/с и 1,5 м/с;
Успоставите модел компензације грешке на основу података о тестирању и интегришите га у АГВ контролни систем да бисте алгоритамски исправили одступања{0}}индукована нагибом.
В. Смернице за резервацију простора за механичко пројектовање
Адекватна резервација простора током фазе механичког пројектовања директно утиче на ефикасност пуштања у рад и дугорочну{0}}одржљивост.
5.1 Резервација индустријског ПЦ простора
Најмање 15 цм к 15 цм оперативног простора треба да буде резервисано око области интерфејса да би се олакшало отклањање грешака и одржавање;
Место уградње треба да избегава директну изложеност прашини и контаминацији уља, са најмање 5 цм слободног простора резервисаног за одвођење топлоте.
5.2 Ласерска резервација простора за навигацију
Подручје испред ласера, посебно подручје дугмета, не сме бити затворено. Препоручују се покретни поклопци или отворене структуре;
Ширина отвора не сме бити мања од пројектоване ширине скенирања која одговара ласерском видном пољу, спречавајући структурну опструкцију током калибрације.
5.3 Сигурносна ласерска резервација простора
Безбедносни каблови за пуштање у рад ласера треба унапред-провести у кабловске канале или наменске разводне кутије да би се избегло коришћење у скученим просторима;
Дужина кабла не би требало да буде мања од 1,5 м, користећи флексибилне, оклопљене каблове са великом отпорношћу на савијање.
ВИ. Избор електричног хардвера и пројектовање инсталације
Дизајн електричног система је критичан за оперативну сигурност и поузданост позиционирања, при чему су сигурносни ласерски скенери примарни фокус.
6.1 Избор количине сигурносног ласера
| Величина возила у односу на сигурност покривености ласером | Принцип селекције |
|---|---|
| Величина возила мања од сигурносне ласерске покривености | Један сигурносни ласер је довољан за пуну покривеност без слепих зона |
| Величина возила већа од сигурносне ласерске покривености | Потребне су две или више јединица, са преклапајућим угловима скенирања од најмање 10 степени да би се обезбедила заштита од 360 степени |
6.2 Захтеви за безбедно постављање ласера
Типична висина инсталације се креће од 20 до 30 цм, способност балансирања детекције препрека и спречавање лажног{2}}окидача;
Када је инсталирано више јединица, све равни скенирања морају бити поравнате на истом хоризонталном нивоу, са одступањем које не прелази ±0,5 степени;
Места за инсталацију треба држати даље од извора вибрација као што су мотори и хидрауличне пумпе. Када је потребно, препоручују се јастучићи за{1}}пригушење вибрација.
6.3 Спецификације електричног повезивања
Треба да се користе заштићени каблови са упреденим{0}}парицама, са оклопом уземљеним у једној тачки и отпором уземљења који не прелази 4 ома;
Степен заштите интерфејса не би требало да буде нижи од ИП65 да би се спречио улазак прашине и уља;
Резервни електрични интерфејси треба да буду резервисани за подршку будућем функционалном проширењу.
ВИИ. Резиме основних принципа дизајна
Дизајн ласерске навигације АГВ је процес координисане оптимизације у механичким, електричним и алгоритамским доменима. Кључни принципи укључују:
Тачност на првом месту:Побољшајте тачност позиционирања кроз оптимизацију ФОВ, дизајн инсталације, монтажну структуру и алгоритамску компензацију;
Лакоћа одржавања:Резервисати довољно радног простора за критичне компоненте и промовисати стандардизоване процедуре инсталације и пуштања у рад;
Безбедност и поузданост:Обезбедите потпуну{0}}заштиту подручја кроз правилан избор и инсталацију сигурносног ласера и дизајнирајте електричне системе са јаком способношћу против-ометања;
Прилагодљивост сценарија:Спроведите темељна испитивања локације пре дизајна и имплементације прилагођене оптимизације на основу услова пода, распореда препрека и брзине рада.
Придржавањем ових стандарда дизајна и инжењерских детаља,-прилагодљивост на локацији и оперативна стабилност АГВ-ова за ласерску навигацију могу се значајно побољшати, пружајући поуздана и ефикасна решења за руковање материјалом за интелигентну производњу и паметну логистику.


